Praxisbeispiel
Ein Kameraroboter aus dem KI-Chat
Ein YouTuber ohne Maschinenbau-Studium rechnet, konstruiert und simuliert mit KI einen 6-Achs-Kameraroboter. In zwei Tagen. Daran sieht man, wer in so einer Zusammenarbeit was tut.
- 2 Tage im Chat
- 6 Entwürfe
- Simulation + Renderings
- 3 Fehler gefunden
Von Bodo Kern · Stand 4. November 2026
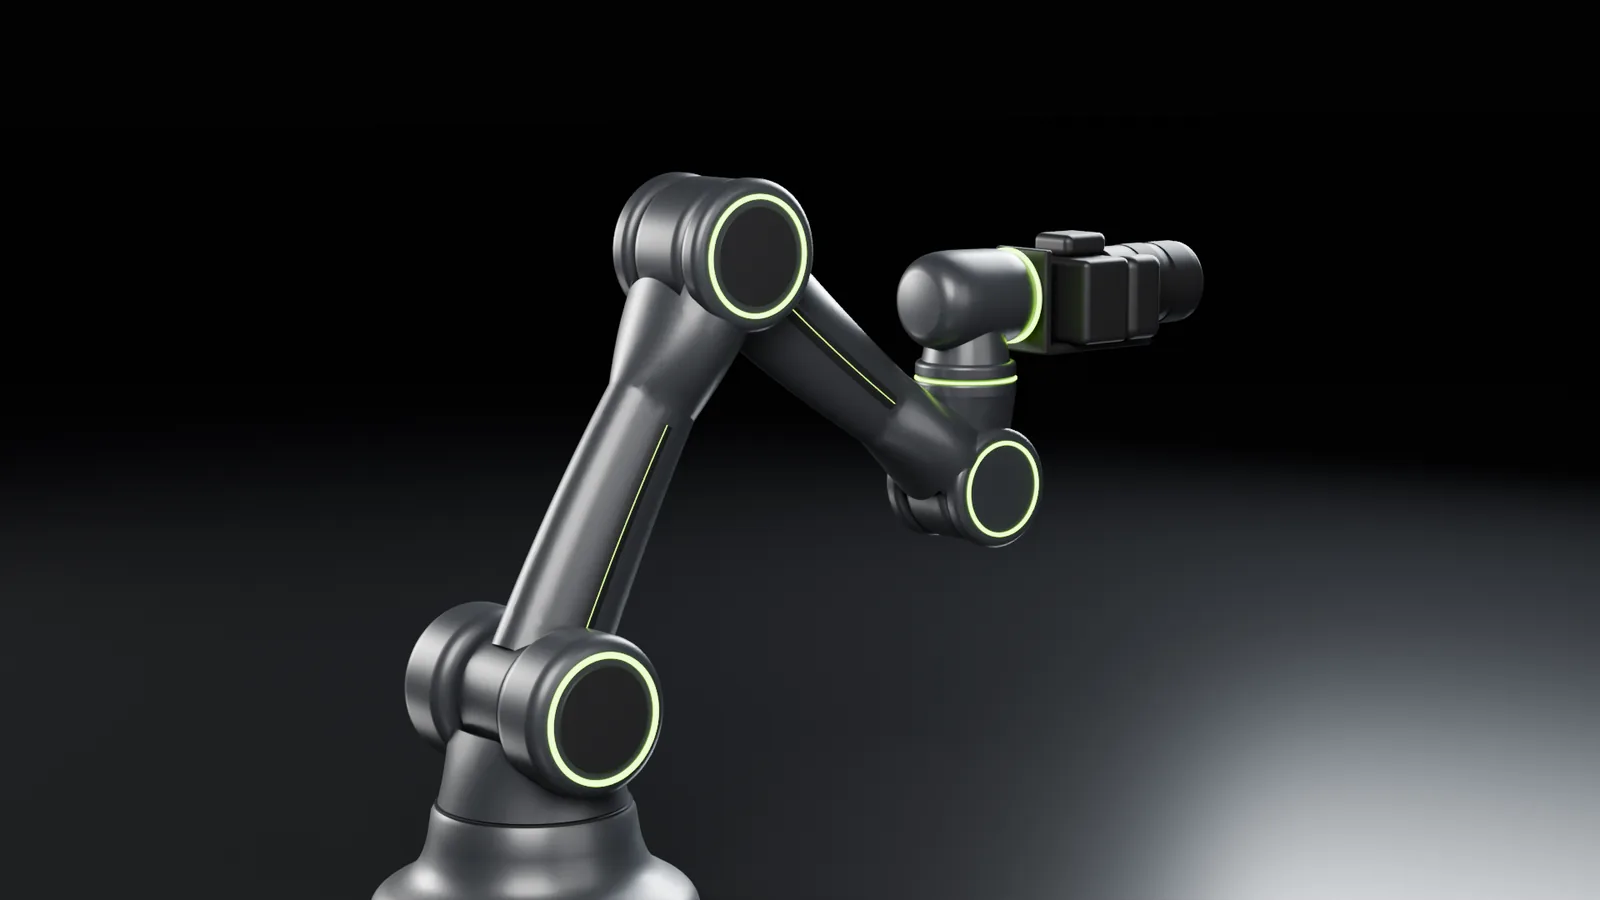
Die Aufgabe
Ein Wunsch in einem Satz
Ich drehe für meinen YouTube-Kanal meist allein. Ich wollte einen Kameraarm, der eine Sony A7S III mit Teleprompter trägt, sich von Hand führen lässt und die Fahrt danach beliebig oft wiederholt.
Fertige Geräte kosten fünf- bis sechsstellig. Also habe ich es mit einer KI selbst versucht, im Chat, am 3. und 4. November 2026. Maschinenbau habe ich nie gelernt.
Rollenverteilung
Wer macht was?
Die KI hat in zwei Tagen gerechnet, konstruiert, simuliert und dokumentiert. Trotzdem lag jede wichtige Entscheidung beim Menschen.
Das macht der Mensch
- Ziel formulierenIn einem Satz, ohne Fachbegriffe.
- NachfragenImmer dann, wenn etwas komisch klingt.
- BeurteilenGefällt es? Passt es zu meinem Studio?
- EntscheidenZwischen den Varianten, die die KI vorlegt.
Das macht die KI
- ÜbersetzenDen Wunsch in Kräfte, Drehmomente und Motoren.
- Rechnen und vergleichenVarianten mit Vor- und Nachteilen.
- KonstruierenDas CAD als Python-Code, auf Zuruf geändert.
- PrüfenPhysiksimulation und Nachrechnung mit echten Massen.
Die Freigabegrenze: Bis zum fertigen Entwurf darf die KI selbstständig arbeiten. Alles, was Geld kostet oder nach außen geht, also Bestellen und Veröffentlichen, braucht die Bestätigung des Menschen. Das war in diesem Projekt keine Theorie: Die KI hat jedes Mal gefragt.
Laienfragen
Die Fragen, die den Entwurf verändert haben
Die wichtigsten Wendungen kamen nicht von der KI, sondern aus Fragen, die ein Ingenieur vielleicht nie gestellt hätte.
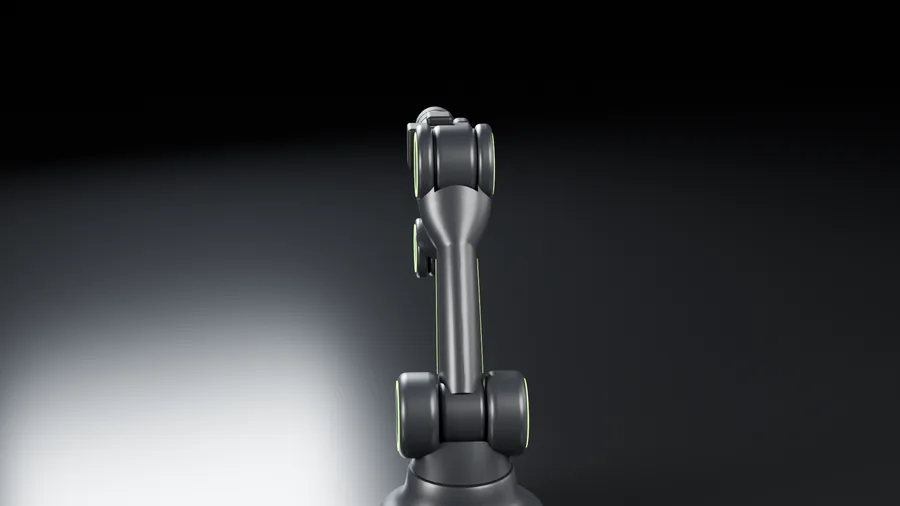
Die KI hatte zunächst die übliche Cobot-Bauweise gewählt, mit seitlich versetzten Gelenken. Erst eine Rückfrage brachte die schönere Lösung auf den Tisch: Gelenke in einer Linie wie beim Menschenarm.
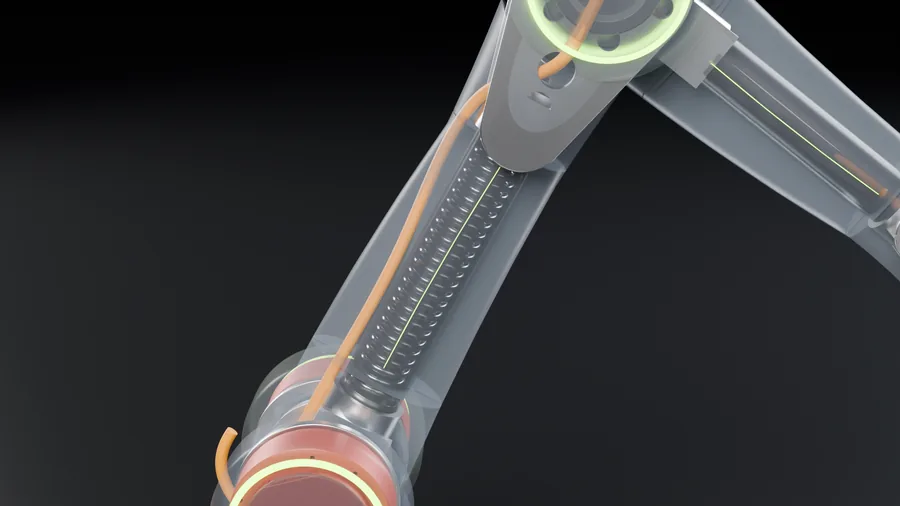
Wie sollen über einen rutschigen Riemen Gewichte gehoben werden?
Die KI erklärte den Zahnriemen und rechnete dabei die Zugkraft nach: rund 1.000 Newton.
→ Der geplante Riemen wäre zu schwach gewesen.
Passt so eine große Scheibe überhaupt in den Arm?
Nachgemessen: 153 mm Scheibe in einer 150-mm-Schulter.
→ Sie hätte nicht gepasst.
Geht das nicht wie ein Menschenarm?
Es geht, mit Gabelgelenken und Gegenlagern. Daraus wurde der heutige Entwurf.
→ Neuer Entwurf, schöner und stabiler.
Prüfen
Was erst die Nachrechnung gefunden hat
Die KI liefert in Sekunden glatte, plausible Zahlen. Ob sie stimmen, zeigt sich erst mit echten Daten.
Die zu optimistische Schätzung
SchätzungSchultermotor zu 78 % ausgelastet.
Nachgerechnet87 % aus dem fertigen CAD. Lösung: eine Ausgleichsfeder, danach 45 %.
Der Zählfehler im eigenen Code
FehlerZwei Aluplatten wurden als Motoren gewogen, weil ihr Name mit „RS06“ begann.
GefundenWeil die Massen je Teil angesehen wurden, nicht nur die Summe.
Die fremde KI im Angebotsportal
FehlerEin Fertigungsportal las die Zeichnungen mit eigener KI. Gewinde und Passungen fehlten.
LehreWas eine KI aus Dokumenten liest, wird bei Toleranzen von Hand geprüft.
Simulation
Erst im Computer fahren, dann bauen
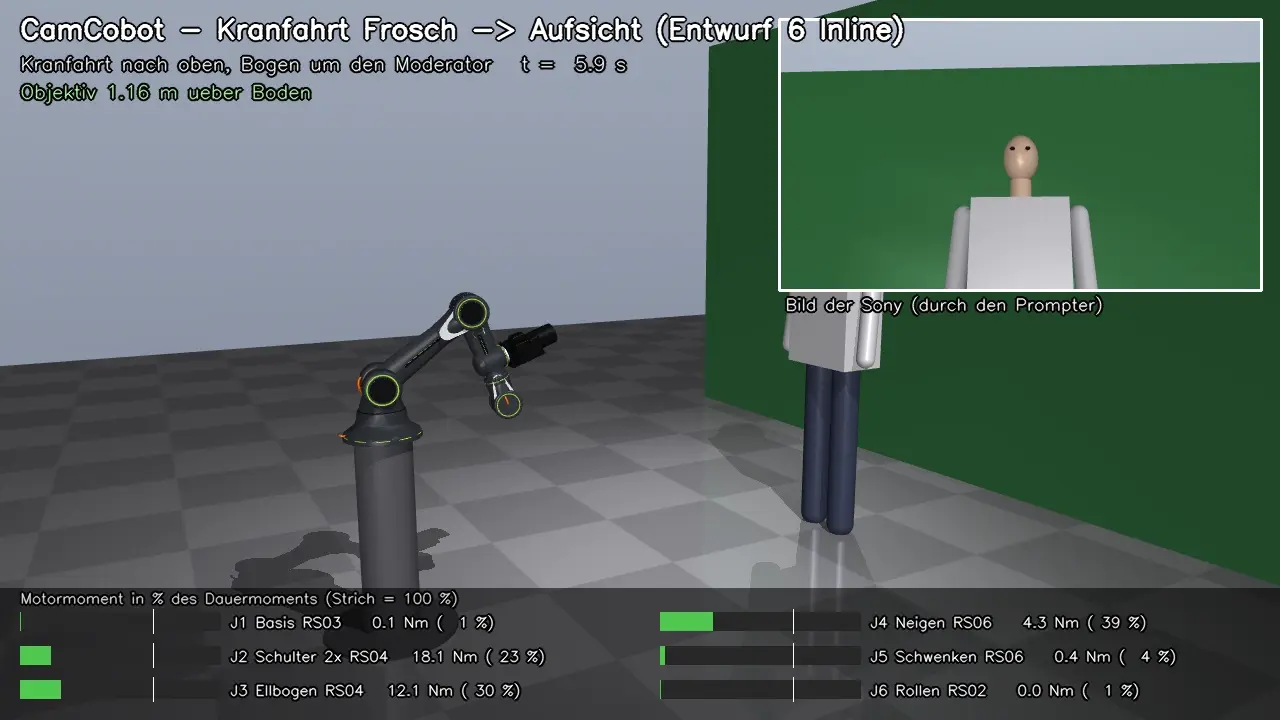
Bevor ein Euro für Motoren ausgegeben wird, fährt der Arm in einer Physiksimulation: eine Kranfahrt vom Boden bis in die Aufsicht, mit dem Objektiv immer auf dem Gesicht eines virtuellen Moderators. Jeder Motor wird mitgemessen.
Für Schulungen ist das der wichtigste Punkt: Eine KI-Antwort ist ein Vorschlag, kein Beweis. Simulation, Messung und Prüfstand machen daraus etwas, auf das man sich verlassen kann.
Für Ihr Team
Was Sie daraus mitnehmen können
- Fragen statt glaubenLaienfragen sind kein Störfaktor, sie sind die Qualitätskontrolle.
- Schätzung ist nicht ErgebnisWichtiges mit echten Daten nachrechnen oder simulieren lassen.
- Einzelwerte ansehenFehler verstecken sich in Summen.
- Fehler dokumentierenEin festgehaltener Irrtum macht den Rest vertrauenswürdiger.
- Freigabegrenze ziehenBestellen und Veröffentlichen bleibt beim Menschen.
Weiter
Die ganze Geschichte und das Beispiel im Workshop
Oft gefragt
Braucht man Fachwissen, um so etwas mit KI zu entwickeln?
Für Rechnen und Konstruieren nicht unbedingt, das übernimmt die KI. Man braucht aber ein klares Ziel, Misstrauen gegenüber glatten Antworten und jemanden, der am Ende entscheidet und Verantwortung trägt. Vor dem Bau gehören Teile auf einen Prüfstand.
Wie findet man die Fehler der KI?
Durch Nachrechnen mit echten Daten statt Schätzungen, durch Simulation und durch Rückfragen. In diesem Projekt hat die Nachrechnung mit CAD-Massen eine um neun Prozentpunkte zu optimistische Schätzung und einen Zählfehler im Code gefunden.
Ist der Kameraroboter schon gebaut?
Nein. Stand 4. November 2026 ist der Entwurf durchgerechnet und simuliert, die Teile werden gerade bestellt. Die ganze Geschichte steht auf kernmedia.de/camcobot.
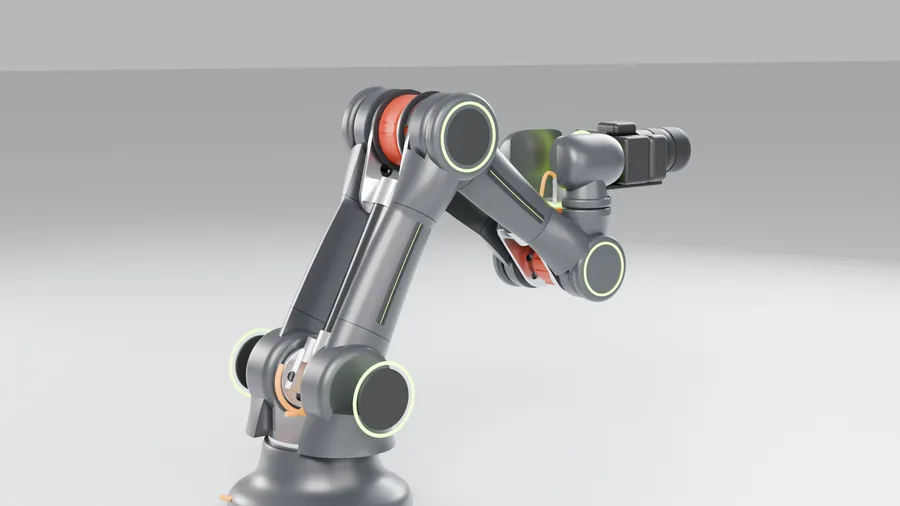
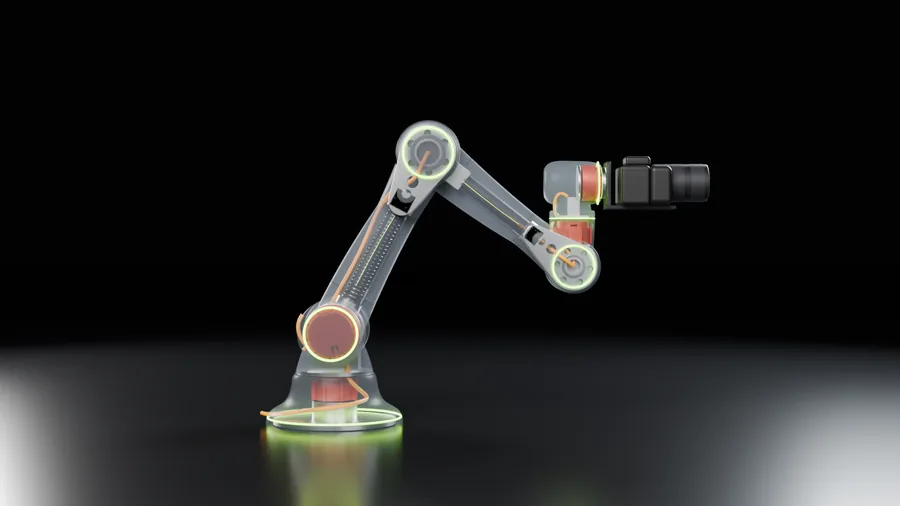
Dieser Text entstand mit KI-Unterstützung und wurde geprüft. Die Roboterbilder sind Renderings und Simulationsbilder aus unseren eigenen Dateien. Keine Rechtsberatung. Mehr: CamCobot auf kernmedia.de · Medien im KI-Zeitalter